
- 2025.06: Our paper, Learning Efficient and Robust Language-conditioned Manipulation using Textual-Visual Relevancy and Equivariant Language Mapping, is accepted by RAL!
- 2024.08: Our paper, “IMAGINATION POLICY: Using Generative Point Cloud Models for Learning Manipulation Policies”, is accepted by CoRL!
- 2023.09.22: Our paper, A General Theory of Correct, Incorrect, and Extrinsic Equivariance, is accepted by NeurIPS 2023!
- 2023.01.16: Our paper, SEIL: Simulation-augmented Equivariant Imitation Learning, is accepted by ICRA 2023!
- 2022.11.23: Our work, SEIL: Simulation-augmented Equivariant Imitation Learning, will be presented in CoRL 2022 Workshop on Sim-to-Real Robot Learning!
- 2022.09.15: Our paper, On-Robot Learning With Equivariant Models, is accepted by CoRL 2022!
- 2022.07.15: Our paper, BulletArm: An Open-Source Robotic Manipulation Benchmark and Learning Framework, is accepted by ISRR 2022!
About
👋 Hi, I’m Mingxi Jia. I am a fourth-year Ph.D. student in Computer Science at Brown University, advised by Professor Stefanie Tellex. My research focuses on developing general-purpose, learning-based algorithms for robot manipulation, with an emphasis on leveraging geometric structure and human video data to improve sample efficiency and scalability. Before Brown, I got my master’s degree in Robotics (Computer Science concentration) from Northeastern University, Boston, where I was fortunate to work with Professor Robert Platt and Professor Robin Walters. I received my Bachelor’s degree (in Mechanical Design, Manufacturing, and its Automation) at Beijing University of Chemical Technology (BUCT). Please feel free to email me at mingxi_jia@brown.edu if you have any questions!
📢 News
- 2026.09: Our work, Language Steerable Kernels, won the Best Paper Award (Third Place) at the IROS 2026 workshop on Compositional and Modular Learning in the Era of Scaling in Robotics!
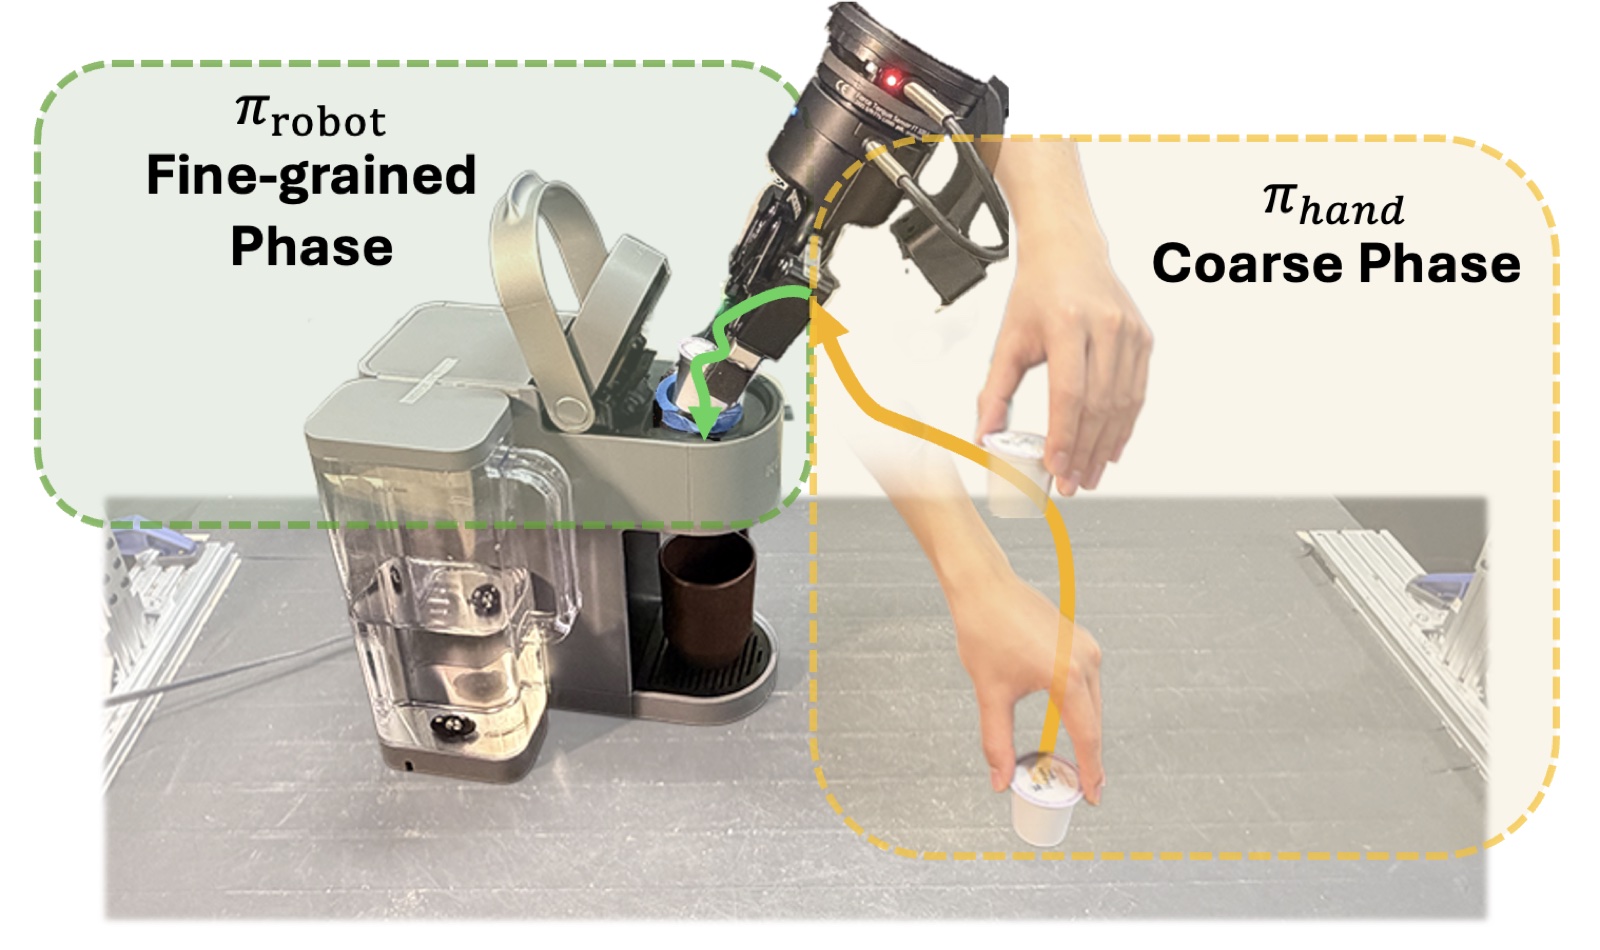
- 2026.09: Check out our new work, DUO Policy: Learning Fine-Grained Manipulation from Human Videos via Dual-Actor Policy!
- 2026.06: I started my internship at Toyota Research Institute!
- 2026.06: Our work, Learning Efficient and Robust Language-Conditioned Manipulation Using Textual-Visual Relevancy and Equivariant Language Mapping, has been selected as one of only five Honorable Mention winners from among more than 1,700 papers published in RA-L during 2025. The award was announced at the ICRA 2026 Award Ceremony, in Vienna, Austria.
Click to Expand
📝 Publications
Under Review
Preprint 2026
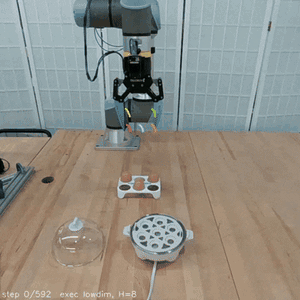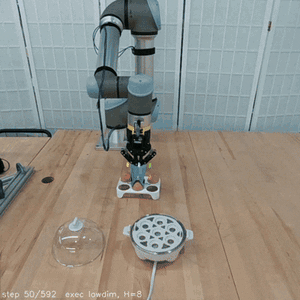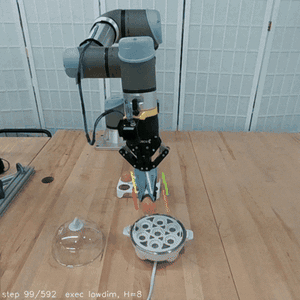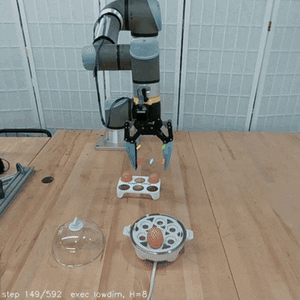
Action Map Policy: Learning 3D Closed-loop Manipulation via Pixel Classification
Haojie Huang, Zhang Ye, Linfeng Zhao, Boce Hu, Mingxi Jia, Yu Qi, Ahmed Agha, Dian Wang, Robert Platt, Robin Walters
Preprint 2026
Preprint 2026
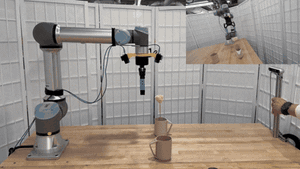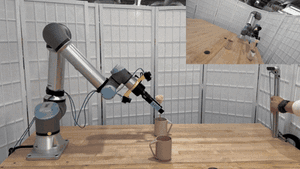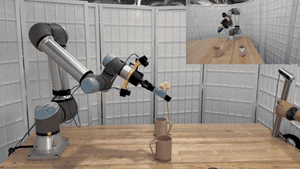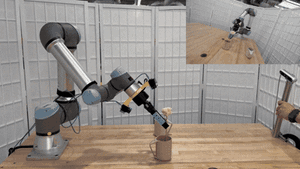
Pix2Act: Image-Space Manipulation Policies with Equivariant Augmentation
Haojie Huang, Linfeng Zhao, Haotian Liu, Zhang Ye, Si-Yuan Huang, Mingxi Jia, Boce Hu, Fangzhou Lin, Yu Qi, Dian Wang, Robin Walters, Robert Platt
Preprint 2026
IJRR 2026

Equivariant Diffusion Policy for Sample-Efficient Robotic Manipulation
Dian Wang, Stephen Hart, David Surovik, Tarik Kelestemur, Haojie Huang, Haibo Zhao, Mark Yeatman, Xupeng Zhu, Boce Hu, Mingxi Jia, Jiuguang Wang, Robin Walters, Robert Platt
IJRR 2026
ICLR 2026

Self-Improving Loops for Visual Robotic Planning
Calvin Luo\(^*\), Zilai Zeng\(^*\), Mingxi Jia, Yilun Du, Chen Sun
ICLR 2026
RAL 2025
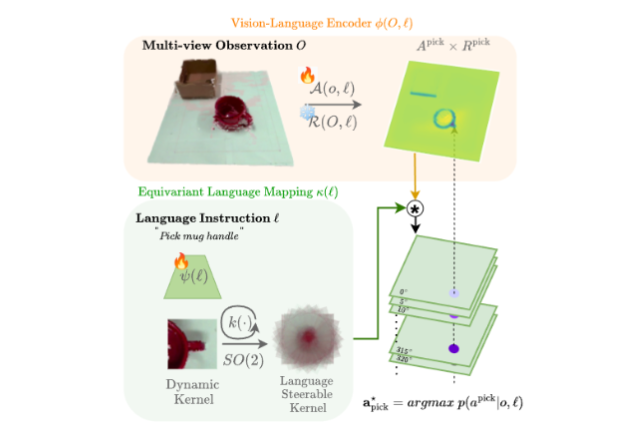
Learning Efficient and Robust Language-conditioned Manipulation using Textual-Visual Relevancy and Equivariant Language Mapping
Mingxi Jia\(^*\), Haojie Huang\(^*\), Zhewen Zhang, Chenghao Wang, Linfeng Zhao, Dian Wang, Jason Xinyu Liu, Robin Walters, Robert Platt, Stefanie Tellex
RAL 2025 RA-L Best Paper - Honorable Mention
IROS 2026 Workshop Best Paper Award (Third Place)
RAL 2025

Accelerating Residual Reinforcement Learning with Uncertainty Estimation
Lakshita Dodeja, Karl Schmeckpeper, Shivam Vats, Thomas Weng, Mingxi Jia, George Konidaris, Stefanie Tellex
RAL 2025
RSS 2025
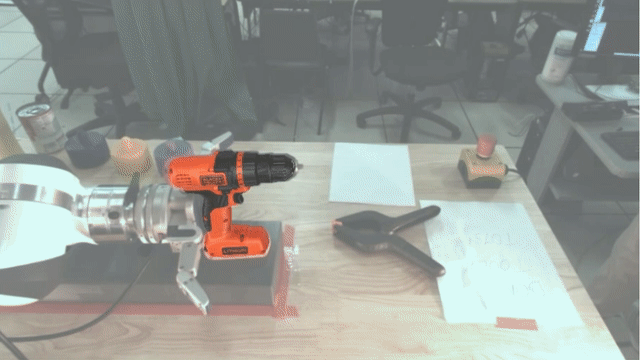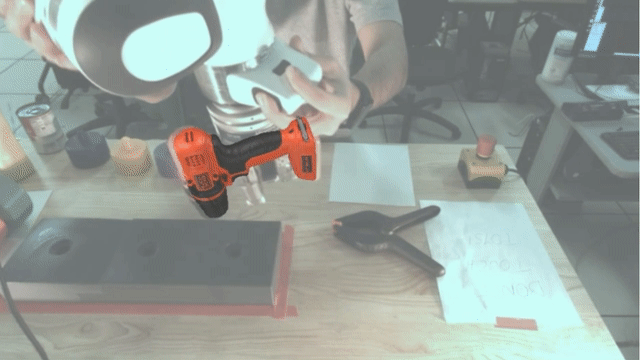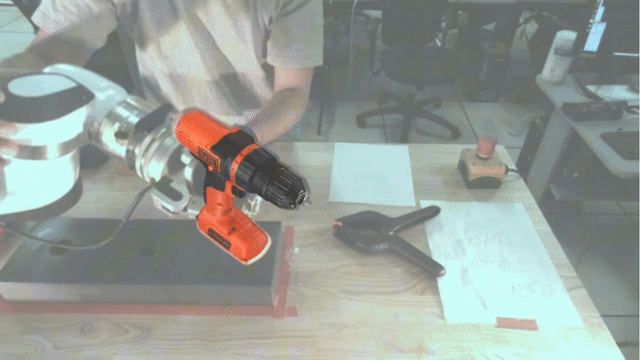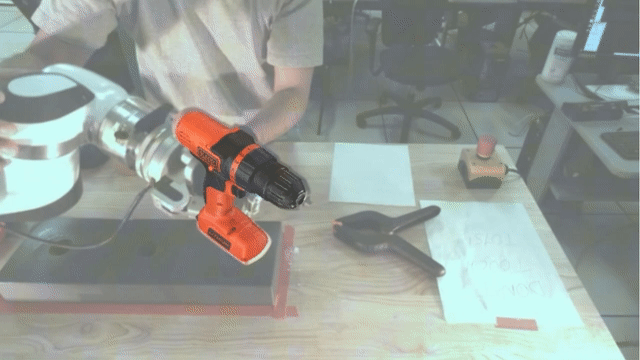
V-HOP: Visuo-Haptic 6D Object Pose Tracking
Hongyu Li, Mingxi Jia, Tuluhan Akbulut, Yu Xiang, George Konidaris, Srinath Sridhar
RSS 2025
RSS 2025
Optimal Interactive Learning on the Job via Facility Location Planning
Shivam Vats, Michelle Zhao, Patrick Callaghan, Mingxi Jia, Maxim Likhachev, Oliver Kroemer, George Konidaris
RSS 2025
CoRL 2024
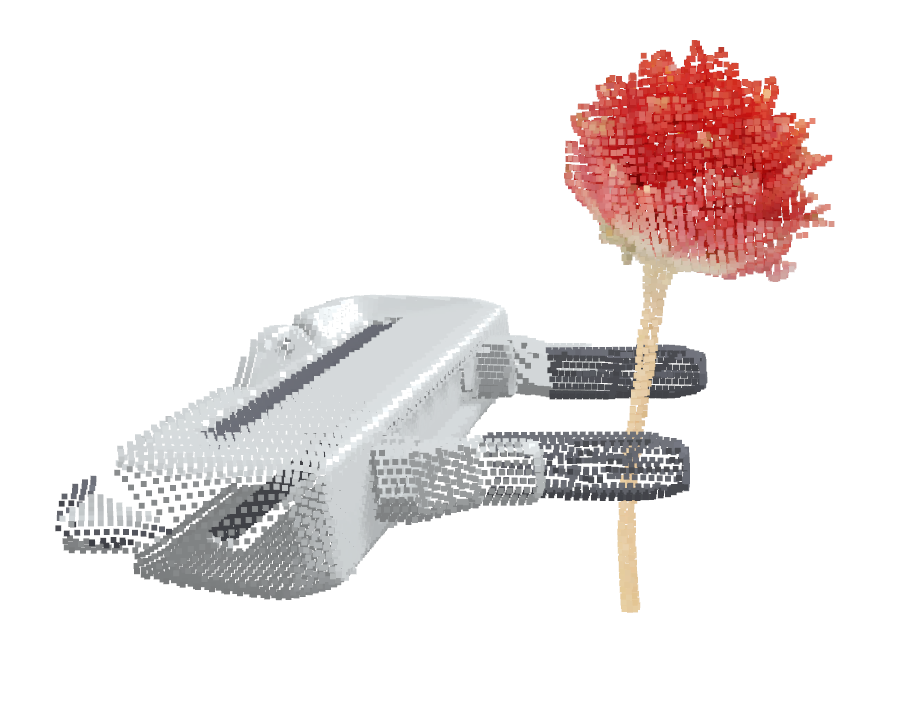
IMAGINATION POLICY: Using Generative Point Cloud Models for Learning Manipulation Policies
Haojie Huang, Karl Schmeckpeper*, Dian Wang*, Ondrej Biza*, Yaoyao Qian, Haotian Liu, Mingxi Jia, Robert Platt, Robin Walters
CoRL 2024
NeurIPS 2023
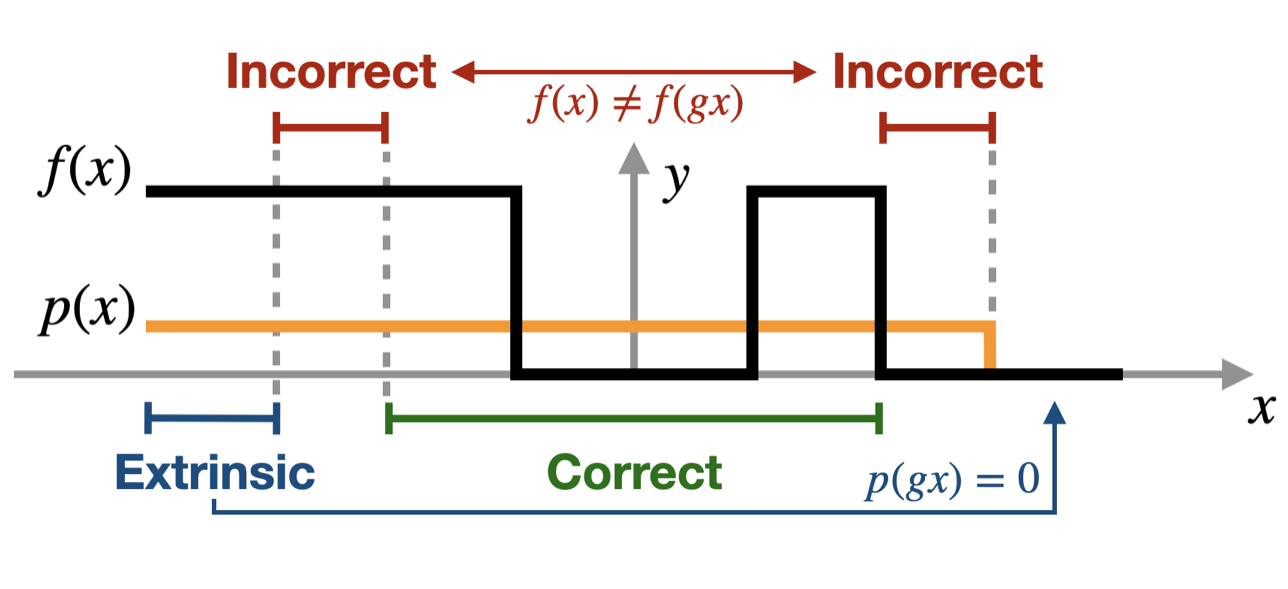
A General Theory of Correct, Incorrect, and Extrinsic Equivariance
Dian Wang, Xupeng Zhu, Jung Yeon Park, Mingxi Jia, Guanang Su, Robert Platt, Robin Walters
NeurIPS 2023
ICRA 2023
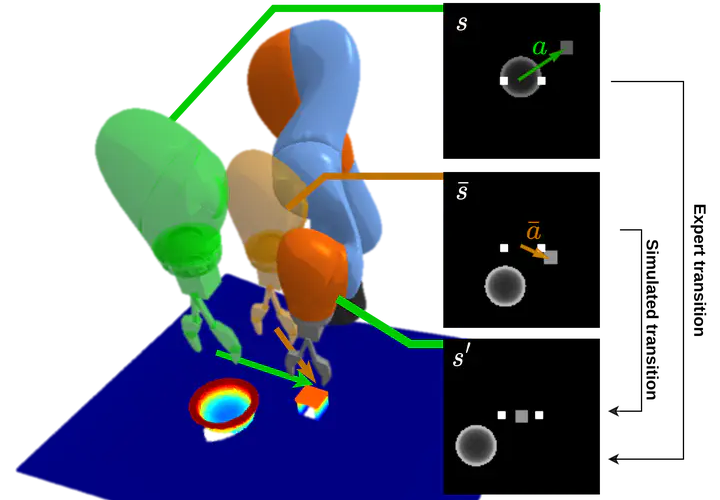
SEIL: Simulation-augmented Equivariant Imitation Learning
Mingxi Jia\(^*\), Dian Wang\(^*\), Guanang Su, David Klee, Xupeng Zhu, Robin Walters, Robert Platt
ICRA 2023
CoRL 2022
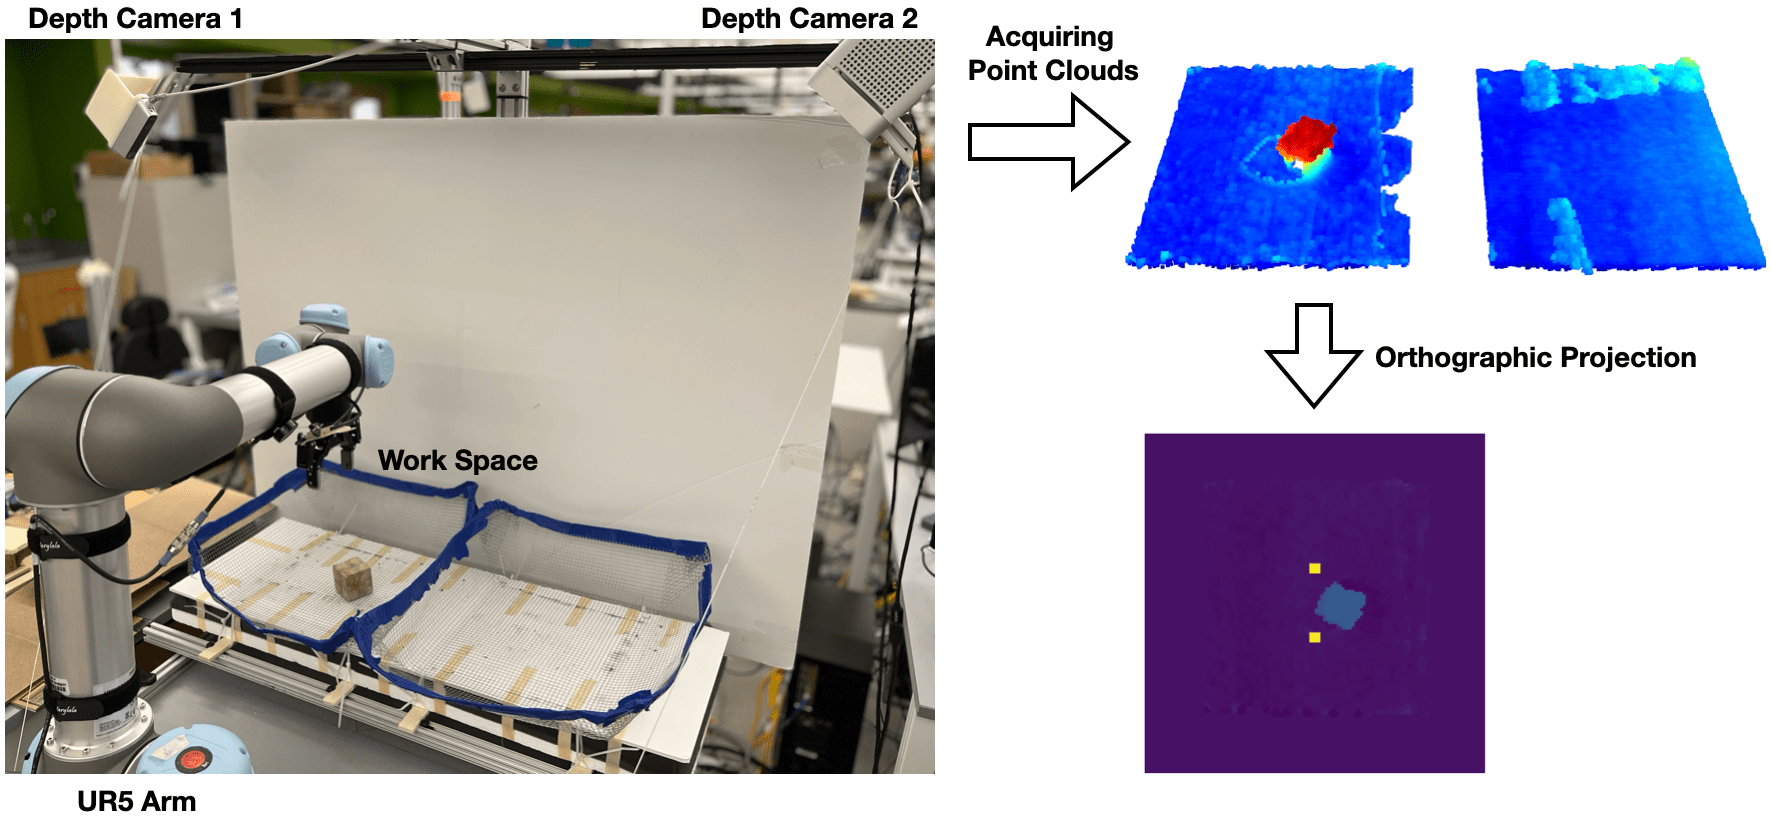
On-Robot Learning With Equivariant Models
Dian Wang, Mingxi Jia, Xupeng Zhu, Robin Walters, Robert Platt
CoRL 2022
ISRR 2022
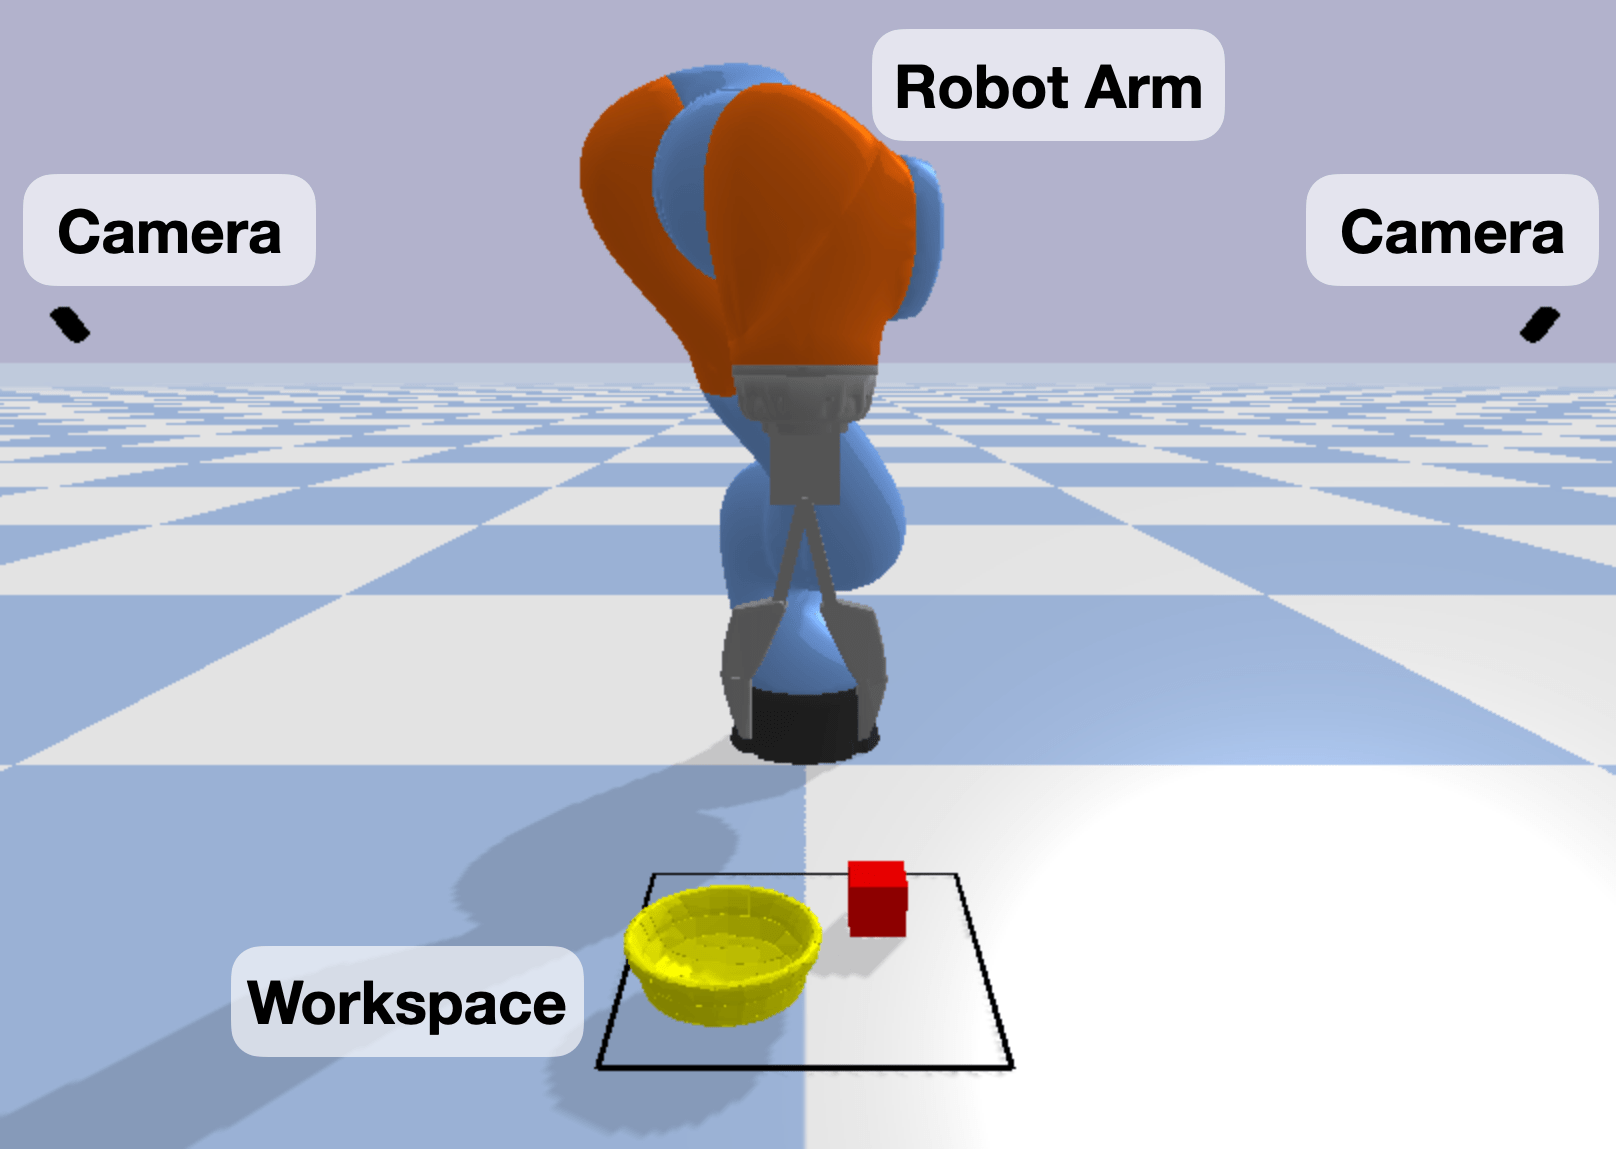
BulletArm: An Open-Source Robotic Manipulation Benchmark and Learning Framework
Dian Wang*, Colin Kohler*, Xupeng Zhu, Mingxi Jia, Robert Platt
ISRR 2022
📖 Educations
- 2023.09 - now, Ph.D. in Computer Science, Brown University, Providence.
- 2021.09 - 2023.06, M.S. in Robotics (CS concentration), Northeastern University, Boston.
- 2016.09 - 2020.06, B.Eng. in Mechanical Design, Manufacturing, and its Automation, Beijing University of Chemical Technology (BUCT).